Esfuerzo
 La fuerza por unidad de área, o la intensidad de las fuerzas distribuidas a
través de una sección dada, se llama esfuerzo
sobre esa sección y se representa con la letra griega (sigma). El
esfuerzo en un elemento con área transversal A sometido a una carga axial P. por lo tanto, al dividir
la magnitud P de la carga entre el área A, con lo cual se puede obtener la siguiente
formula:
Dónde:
𝜎 =
Esfuerzo (Pa)
F= Fuerza (N)
A= Área sección transversal (m2)
Normalmente se usa un signo positivo cuando se habla de un esfuerzo de
tensión (cuando el elemento se encuentra tensionado) y un signo negativo cuando
se habla de compresión (cuando el elemento se encuentra a compresión).
Deformación Axial
Se dice que un objeto se encuentra bajo una carga
axial cuando en este actúan dos fuerzas en sus extremos, las cuales se
dirigen a lo largo de todo su eje. Si tomáramos como ejemplo la figura 1.1, se
puede saber que su esfuerzo es perpendicular a su eje, y la fuerza interna por
lo tanto, perpendicular al plano dela sección, el esfuerzo se podría describir
como un esfuerzo normal. Por lo tanto,
la formula nos proporciona el esfuerzo normal en un elemento bajo una
carga axial :

1.2. Esfuerzo cortante
Se conoce como esfuerzo cortante al que resulta de aplicar dos fuerzas paralelamente a una superficie y en sentido contrario. De esta forma se puede dividir a un objeto en dos partes, haciendo que las secciones deslicen una sobre otra.
Cotidianamente se aplican esfuerzos cortantes directos sobre telas, papeles o metales, ejercidos mediante tijeras, guillotinas o cizallas. También aparecen en estructuras tales como pernos o tornillos, pasadores, vigas, cuñas y soldaduras.

Figura 1. Con una tijera se realiza un esfuerzo cortante. Fuente: Pixabay
Es preciso aclarar que no siempre se pretende seccionar o cortar, pero el esfuerzo cortante sí tiende a deformar al objeto sobre el cual se aplica; por eso las vigas sometidas a esfuerzos cortantes tienden a combarse por su propio peso. Los siguientes ejemplos aclaran el punto.
En la figura 2 se muestra un esquema sencillo para ilustrar lo antes dicho. Se trata de un objeto sobre el cual actúan dos fuerzas en direcciones contrarias. Hay un plano de corte imaginario (no está dibujado) y las fuerzas actúan una a cada lado del plano, cortando en dos la barra.
En el caso de una tijera: cada hoja o filo aplica una fuerza sobre la sección transversal (circular) del objeto a cortar, separándolo igualmente en dos partes, como el cordel de la figura 1.

Figura 2. Las dos fuerzas mostradas ejercen un esfuerzo que tiende a separar la barra en dos. Fuente: Adre-es [CC BY-SA 4.0 (https://creativecommons.org/licenses/by-sa/4.0)]
El esfuerzo cortante puede ocasionar deformación
Se puede probar a ejercer un esfuerzo cortante deslizando la mano sobre la tapa de un libro cerrado. La otra tapa debe permanecer fija sobre la mesa, lo que se puede lograr apoyando la mano libre para que no se mueva. El libro se deformará un poco con esta acción, tal como se esquematiza en la siguiente figura:
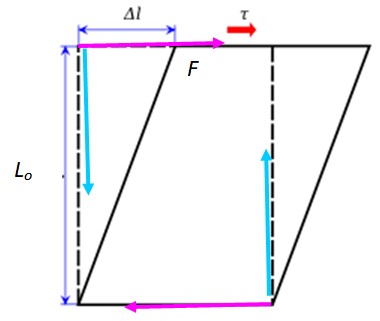
Si se analiza esta situación cuidadosamente, se advierten las dos fuerzas ya referidas, pero esta vez aplicadas horizontalmente (en fucsia). Una es la de su mano sobre una cara y la otra es aplicada por la superficie de la mesa sobre la cara opuesta del libro que está fija.
El libro no gira, pese a que estas fuerzas podrían causar un torque o momento neto. Para evitarlo están las otras dos fuerzas verticales (en turquesa); la que se aplicó con la otra mano y la normal ejercida por la mesa, cuyo momento neto actúa en sentido contrario impidiendo el movimiento rotatorio.
¿Cómo se calcula el esfuerzo cortante?
Los esfuerzos cortantes aparecen incluso en el interior del cuerpo humano, ya que la sangre al circular ejerce continuamente fuerzas tangenciales sobre la cara interna de los vasos sanguíneos, causando pequeñas deformaciones en las paredes.
Su consideración es importante para determinar las posibilidades que tiene una estructura de fallar. En los esfuerzos cortantes se toma en cuenta no solamente la fuerza, sino también el área sobre la que actúa.
Esto se comprende de inmediato al tomar dos barras cilíndricas de la misma longitud, hechas con el mismo material pero de grosor diferente y sometiéndolas a esfuerzos cada vez mayores hasta que se rompan.
Evidentemente las fuerzas necesarias van a ser bien diferentes, porque una barra es más delgada que la otra; sin embargo el esfuerzo será el mismo.
El esfuerzo cortante se denota con la letra griega τ (tau) y se calcula como el cociente entre la magnitud de la fuerza aplicada F y el área A de la superficie sobre la cual actúa:
τpromedio= F /A
El esfuerzo así calculado es el que produce una fuerza promedio sobre la superficie en cuestión, ya que la fuerza no actúa sobre un punto único de la superficie, sino distribuida sobre toda ella y no de manera uniforme. Sin embargo la distribución puede representarse mediante una fuerza resultante actuando sobre un punto en particular.
Las dimensiones del esfuerzo cortante son de fuerza sobre superficie. En unidades del sistema internacional corresponden a newton/metro cuadrado, unidad denominada Pascal y abreviada Pa.
Son las mismas unidades de la presión, por lo tanto las unidades del sistema inglés como libra –fuerza/pie 2 y libra-fuerza /pulgada2 también son apropiadas.
Esfuerzo cortante y deformación
En muchas situaciones la magnitud del esfuerzo cortante es proporcional a la deformación unitaria ocasionada en el objeto, como el libro del ejemplo anterior, el cual volverá a sus dimensiones originales en cuanto la mano se retire. En tal caso:
Esfuerzo cortante ∝ Deformación unitaria
La constante de proporcionalidad en este caso es el módulo de corte, módulo de rigidez o módulo de cizalla (G):
Esfuerzo cortante = Módulo de cizalla x Deformación unitaria
τ = G. γ
Con γ = ΔL/Lo, donde ΔL es la diferencia entre la longitud final y la inicial. Combinando las ecuaciones dadas, se puede encontrar una expresión para la deformación causada por el esfuerzo:

El valor de la constante G se encuentra en tablas y sus unidades son las mismas que las del esfuerzo, en vista de que la deformación unitaria es adimensional. Casi siempre el valor de G es la mitad o un tercio del valor de E, el módulo de elasticidad.
De hecho están relacionados mediante la expresión:

Donde ν es el módulo de Poisson, otra constante elástica del material cuyo valor está comprendido entre 0 y ½. Precisamente por eso G a su vez está comprendido entre E/3 y E/2.
Ejercicios resueltos
-Ejercicio 1
Para unir dos placas de hierro se usa un tornillo de acero, el cual debe resistir fuerzas cortantes de hasta 3200 N. ¿Cuál es el diámetro mínimo del tornillo si el factor de seguridad es 6.0? Se sabe que el material resiste hasta 170 x 106 N/m2.
Solución
El esfuerzo cortante al que está sometido el tornillo proviene de las fuerzas mostradas en la figura de abajo. El factor de seguridad es una cantidad adimensional y está relacionado con el esfuerzo máximo permisible:
Esfuerzo cortante = F/A = Esfuerzo máximo permisible/factor de seguridad
Por lo tanto el área es:
A = F x factor seguridad / Esfuerzo cortante = 3200 x 6 / 170 x 106 = 0.000113 m2
El área del tornillo viene dada por πD2/4, por lo tanto el diámetro es:
D2=4 x A/π = 0.000144 m2

D= 0.012 m = 12 mm.
-Ejercicio 2
Se emplea un pasador o taco de madera para impedir el giro de la polea sometida a las tensiones T1 y T2, con respecto a un eje de 3 pulgadas. Las dimensiones del pasador se muestran en la figura. Encontrar la magnitud del esfuerzo cortante sobre el taco, si sobre la polea actúan las fuerzas que se muestran:

Solución
T1 produce un torque en sentido antihorario sobre la polea, al cual se asigna signo positivo, mientras que T2 produce torque en sentido horario con signo negativo. El brazo de palanca mide 15 pulgadas para cada tensión. Por lo tanto:
Torque neto = 4000 libras-fuerza . 15 pulgadas – 1000 libras-fuerza. 15 pulgadas = 45000 libras-fuerza . pulgada
El taco de madera no debe girar, luego los momentos respecto al centro del taco deben ser nulos. F representa la fuerza promedio sobre la superficie:
45.000 – F.d = 0
Con d =1.5 pulgadas, por lo tanto:
F x 1.5 = 45.000
F = 30.000 libras-fuerza
Esta fuerza ocasiona un esfuerzo cortante de magnitud:
τ = F/A = 30.000 libras-fuerza / (3/8 x 3) pulgada2 = 2.67 x 10⁴ libras-fuerza/pulgada2
La Ley de Hooke
¿Cómo medir Fuerzas?
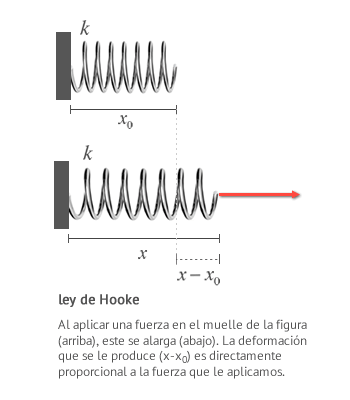
Cuando aplicas una fuerza a un muelle, probablemente este se alargará. Si duplicas la fuerza, el alargamiento también se duplicará. Esto es lo que se conoce como la ley de Hooke.
La ley de Hooke establece que el alargamiento de un muelle es directamente proporcional al módulo de la fuerza que se le aplique, siempre y cuando no se deforme permanentemente dicho muelle.
donde:
- F es el módulo de la fuerza que se aplica sobre el muelle.
- k es la constante elástica del muelle, que relaciona fuerza y alargamiento. Cuanto mayor es su valor más trabajo costará estirar el muelle. Depende del muelle, de tal forma que cada uno tendrá la suya propia.
- x0 es la longitud del muelle sin aplicar la fuerza.
- x es la longitud del muelle con la fuerza aplicada.
Si al aplicar la fuerza, deformamos permanentemente el muelle decimos que hemos superado su límite de elasticidad.
Ejemplo
Si aplicamos a un
muelle una fuerza de 140 N, este alcanza una longitud de 15 cm. Si por el
contrario aplicamos una fuerza de 20 N, su longitud pasa a ser de 10 cm.
Calcula la longitud que tiene el muelle en reposo y su constante elástica.
Resolución
Aplicando la expresión de la ley de Hooke para los dos casos que se
exponen en el problema, podemos ver que tenemos un sistema de dos ecuaciones
con dos incognitas, donde las incognitas son precisamente los datos que nos
piden en el problema: la constante elástica (k) y lo que mide el muelle en
reposo (y).
Datos
Caso 1
F1 = 140 N
y1 = 15 cm = 0.15 m
F1 = 140 N
y1 = 15 cm = 0.15 m
Caso 2
F2 = 100 N
y2 = 10 cm = 0.1 m
F2 = 100 N
y2 = 10 cm = 0.1 m
k = ?
y0 =?
F1=k⋅(y1−y0)F2=k⋅(y2−y0)}⇒140 =k⋅(0.15 −y0)20 =k⋅(0.1 −y0)}⇒y0⋅k=0.15⋅k−140y0⋅k=0.1⋅k−20}⇒0.15⋅k−140 = 0.1⋅k−20 ⇒k=2400 N/my0=0.091 m⎫⎭⎬y0 =?
Ley de Hooke en corte
Cuando un objeto es sometido a fuerzas externas, sufre deformaciones. Aplicando un peso y estirando, al quitar ese peso y el cuerpo volver al tamaño original, se dice que éste es un cuerpo elástico.
La Ley de Elasticidad de Hooke o Ley de Hooke, formulada en un principio para casos de estiramiento longitudinal, y establece que el alargamiento unitario ε de un material elástico es directamente proporcional a la fuerza aplicada F.
Donde
δ: alargamiento longitudinal,
L: Longitud original,
E: módulo de Young o módulo de elasticidad,
A: sección transversal de la pieza estirada.
La Ley de Hooke se aplica a materiales elásticos hasta el límite denominado límite de elasticidad.
Los aceros usados para la obtención de piezas laminadas presentan, ante tensiones de extensión (o compresión) inferiores a un cierto valor σP, una proporcionalidad entre las tensiones (σ) y los alargamientos unitarios (ε).
La constante de proporcionalidad entre ambos parámetros es el Módulo de Elasticidad o también Módulo de Young, y suele representarse por la letra E. De manera algebraica, esta proporcionalidad se expresará como:
-
-
- σ = E•ε.
-
Esta expresión es la denominada Ley de Hooke, y sólo es aplicable a ciertos materiales (elásticos de Hooke) y dentro de los límites ya referidos.
Esta ley supone que si la tensión desaparece, la forma del objeto retorna exactamente a la original, o bien, si esta tensión se reduce a la mitad, la deformación (alargamiento o retracción) se reduce igualmente exactamente a la mitad. Es decir, en ella no se contempla ningún fenómeno de histéresis.
De la definición del módulo de Poisson (μ) se deduce:
-
-
- ε1 = μ•ε0, es decir: ε1 = μ•

- ε1 = μ•ε0, es decir: ε1 = μ•
-
En el caso de fuerzas cortantes sobre cuerpos elásticos de Hooke, la Ley se expresa como:
-
-
- τ = G•α
-
en la que la constante de proporcionalidad (G) entre deformaciones angulares y tensiones se denomina módulo de elasticidad transversal o módulo de tensión cortante.
Esta constante o módulo no es independiente del de Young, sino que está relacionado con él según la relación:
-
-
-
-
-
- G =
 .
- Coeficiente de Poisson:
- El coeficiente de Poisson es una cantidad adimensional, característica de cada material. Es un indicativo de la deformación de un trozo de material ante la aplicación de ciertos esfuerzos.
- Cuando un trozo material que se somete a una tensión, o a una compresión, sufre una deformación, el cociente entre la deformación transversal y la deformación longitudinal es precisamente el coeficiente de Poisson.
Por ejemplo, un cilindro de goma que se somete a una tensión en sus extremos se estira en la dirección longitudinal, pero se estrecha transversalmente. En la figura 1 se muestra una barra cuyas dimensiones originales son: largo L y diámetro D.
La barra se somete a una tensión T por sus extremos, y como consecuencia de esta tensión sufre un estiramiento, de modo que el nuevo largo es L’ > L. Pero al estirarse, también ocurre un estrechamiento de su diámetro al nuevo valor: D’ < D.
El cociente entre el estiramiento (positivo) y el estrechamiento (negativo) multiplicado por (-1), es un número positivo comprendido entre 0 y 0,5. Este número es el llamado coeficiente de Poisson ν (letra griega nu).-
Figura 1. El coeficiente de Poisson mide la relación entre estiramiento longitudinal y estrechamiento transversal. (Elaborado por Ricardo Pérez)
Fórmula del coeficiente de Poisson
Para calcular el coeficiente de Poisson es necesario determinar la deformación unitaria longitudinal y transversal.La deformación unitaria longitudinal εL es el estiramiento dividido entre el largo original:εL = (L’ – L) / LDe igual manera, la deformación unitaria transversal εT es el estrechamiento radial dividido entre el diámetro original:εT = (D’ – D) / DPor lo tanto, el coeficiente de Poisson se calcula mediante la siguiente fórmula:ν = – εT / εLRelación con el módulo de elasticidad y el módulo de rigidez
El coeficiente de Poisson ν, se relaciona con el módulo E de elasticidad (o módulo de Young) y con el módulo de rigidez G, mediante la siguiente fórmula:ν = E /(2G) – 1Valor del coeficiente de Poisson para los materiales
Figura 2. El acero inoxidable tiene coeficiente de Poisson entre 0,30 y 0,31. Fuente: Pixabay. Ejemplos de cálculo
Ejemplo 1
Una barra de cierto material plástico tiene una longitud de 150 mm y sección circular de 20 mm de diámetro. Cuando se le somete a una fuerza de compresión F de 612,25 kg-f, se observa un acortamiento de 14 mm y simultáneamente un aumento de 0,85 mm en el diámetro de la barra.Calcular:a) La deformación unitaria longitudinal.b) La deformación unitaria transversal.c) El coeficiente de Poisson de ese material.d) El módulo de elasticidad de Young correspondiente al material.e) El módulo de rigidez para ese plástico.Solución a
Recordemos que la deformación unitaria longitudinal εL es el estiramiento dividido entre el largo original:εL = (L’ – L) / LεL = (-14 mm) / 150 mm = -0,0933Obsérvese que la deformación unitaria longitudinal es adimensional, y en este caso ha dado negativa porque hubo disminución en su dimensión longitudinal.Solución b
Similarmente, la deformación unitaria transversal εT es el estrechamiento radial, dividido entre el diámetro original:εT = (D’ – D) / DεT = (+0,85 mm) / 20 mm = 0,0425La deformación unitaria transversal ha resultado positiva porque ha habido un aumento del diámetro de la barra.Solución c
Para el cálculo de coeficiente de Poisson debemos recordar que se define como el negativo del cociente entre la deformación transversal y la deformación longitudinal:ν = – εT / εLν = – 0,0425 / (-0,0933) = 0,4554Debe recordarse que el coeficiente de Poisson es un número adimensional positivo y para la mayoría de los materiales está comprendido entre 0 y 0,5.Solución d
El módulo de elasticidad de Young, denotado por la letra E, es la constante de proporcionalidad en la ley de Hooke. Mediante E, se relaciona el esfuerzo normal σL con la deformación unitaria εL, del siguiente modo:σL = E εLSe define el esfuerzo normal como el cociente entre la fuerza normal (en este caso paralela al eje de la barra) y la sección transversal de área:σL = F / A = F / (π/4 * D^2)En este ejercicio, la fuerza F es de 612,25 kg-f, la cual habrá de convertirse a newtons que es la unidad SI de fuerza:F = 612,25 kg-f = 612,25 * 9,8 N = 6000 N = 6 kNPor su parte la sección transversal de área A es:A = (π/4 * D^2) = (3,1416/4) * (20 * 10^-3 m)^2 = 3,1416 * 10^-4 m^2Por último el esfuerzo normal aplicado a la barra es:σL = F / A = 6000 N / 3,1416 * 10^-4 m^2 = 19.098.593 Pa = 19,098 MPaPara calcular el módulo de elasticidad de Young despejamos E de la ley de Hooke σL = E εL:E = σL / εL = 19.098.593 Pa / 0,0933 = 204,7 MPaSolución e
El módulo de rigidez G se relaciona con el módulo E de Young y con el coeficiente de Poisson ν mediante esta fórmula:E / (2 G) = 1 + νDe allí se puede despejar G:G = E / (2( 1 + ν) ) = 204,7 MPa / (2( 1 + 0,4554) ) = 70,33 MPa- Estructuras estáticamente indeterminadas sujetas a cargas axiales
- G =
-
-
-
-


Esfuerzos de trabajo y factor de seguridad:
El coeficiente de seguridad (también conocido como factor de seguridad) es el cociente entre el valor calculado de la capacidad máxima de un sistema y el valor del requerimiento esperado real a que se verá sometido. Por este motivo es un número mayor que uno, que indica la capacidad en exceso que tiene el sistema por sobre sus requerimientos.
En este sentido, en ingeniería, arquitectura y otras ciencias aplicadas, es común, y en algunos casos imprescindible, que los cálculos de dimensionado de elementos o componentes de maquinaria, estructuras constructivas, instalaciones o dispositivos en general, incluyan un coeficiente de seguridad que garantice que bajo desviaciones aleatorias de los requerimientos previstos, exista un margen extra de prestaciones por encima de las mínimas estrictamente necesarias.
Los coeficientes de seguridad se aplican en todos los campos de la ingeniería, tanto eléctrica, como mecánica o civil, etc.
Cargas combinadas:
Análisis del estado de esfuerzos:
Diseño de flechas.
Recipientes de pared delgada sujetos a presión:
Los recipientes a presión de pared delgada son ampliamente utilizados en la industria para el almacenamiento y transporte de líquidos y gases. Para la mayoría de las aplicaciones, los recipientes a presión son esféricos o cilíndricos. Dependiendo de la aplicación, los recipientes a presión adoptarán una forma u otra. La mayoría de los recipientes a presión se fabrican a partir de chapas curvadas unidas por soldaduras. Dos tipos de soldadura: junta de doble filete y junta de penetración total con preparación de junta en V. De estas opciones, se debe dar preferencia a las soldaduras con penetración total.
La envolvente de un recipiente de presión de pared delgada, actúa idealmente como una membrana (es decir, no se ven afectadas por tensiones de flexión sobre la mayor parte de su extensión). Una esfera es la geometría óptima para un recipiente a presión cerrado, en el sentido de ser la forma estructuralmente más eficiente, la presión interna está actuando igualmente en cada punto. Esto significa que las tensiones de la pared serán las mismas en todas las direcciones. Un recipiente cilíndrico es algo menos eficiente por dos razones: primero, las tensiones en la envolvente varían con la dirección, y por otro lado, el cierre de la envolvente en los cabezales puede alterar significativamente el estado ideal de la membrana, requiriendo refuerzos locales adicionales. Sin embargo, la forma cilíndrica puede ser más conveniente para fabricar y transportar.
Esto podría explicarse observando de cerca un elemento infinitesimal:

En el recipiente cilíndrico, la presión interna es resistida por la tensión circunferencial (hoop stress) en el sentido del arco del cilindro, mientras que la tensión axial no contribuye. En el recipiente esférico, la doble curvatura significa que todas las direcciones de tensión alrededor del punto de presión contribuyen a resistir la presión interior.
Por ello, para el mismo diámetro y condiciones de diseño, la tensión normal máxima en un recipiente sometido a presión esférico es la mitad que en un recipiente a presión cilíndrico. A su vez, el espesor de pared sigue la misma relación.
En otras palabras, una esfera es la geometría óptima para un recipiente a presión, en el sentido de ser la forma estructuralmente más eficiente. Sin embargo, la forma cilíndrica puede ser más conveniente para fabricar y transportar.
Cabe mencionar que el análisis mencionado para recipientes a presión de pared delgada debe utilizarse sólo para casos de presión interna (en otras palabras, cuando la presión interna es superior a la presión externa). Si un recipiente debe ser diseñado para una presión externa, como en el caso de un submarino o tanque de vacío, el pandeo de la pared, ya sea elástico o no elástico, puede convertirse en el modo de falla crítico. De ser así, el análisis previo de la tensión de la pared es sólo parte del diseño.
TEMA II.-MOMENTOS DE ÁREA DE SEGUNDO ORDEN:
Momento rectangular de inercia:
MOMENTO POLAR DE INERCIA:
PRODUCTO DE INERCIA
Teorema de los ejes
paralelos:
TEMA III.-TORSIÓN:
Torsión de barras circulares:
Miembros estáticamente
indeterminados sujetos a torsión:
Transmisión de potencia:
Flechas huecas de pared
delgada:
LES DEJO EL LINK DE ESTE TEMA PARA QUE SEA MAS ENTENDIBLE.
http://www.dicis.ugto.mx/profesores/balvantin/documentos/Mecanica%20de%20Solidos/UDA%203-%20Torsi%C3%B3n%20en%20Ejes.pdf
